机器人/NEURA Robotics
机器人档案
NEURA Robotics
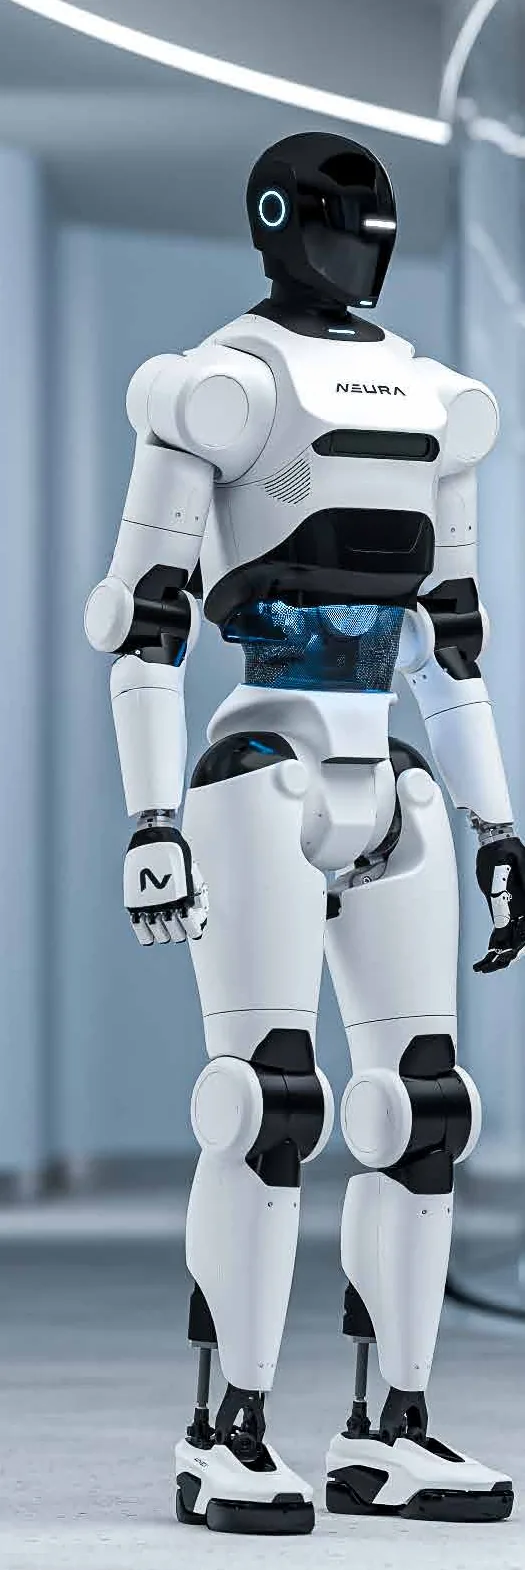
4NE1 Gen 3
4NE1 · Gen 3
4NE1 Gen 3 档案:已发布规格及可追溯来源。
NEURA-4NE1-GEN3
规格类别
能源与运行
未知未注明运行条件
电池续航时间
未知
4NE1 Gen 3
尚无获批证据支持
官方连续运行
运行声明
24/7
4NE1 Gen 3
数值性质: 制造商声明version: V7
规格类别
操作与运动
官方未注明手部配置
自由度声明
12 DOF
4NE1 Gen 3
hands scope: unspecified数值性质: 制造商声明version: V7
官方整机
总自由度
55 DOF
4NE1 Gen 3
数值性质: 制造商声明version: V7
官方腿部支撑配置
最大负载声明
最高 100 kg
4NE1 Gen 3
最高数值性质: 制造商声明
官方手臂
制造商负载声明
20 kg
4NE1 Gen 3
application dependent数值性质: 制造商声明version: V7
规格类别
几何与移动性
官方站立
高度
1.80 m
4NE1 Gen 3
数值性质: 制造商声明version: V7
官方未注明适用范围
重量
80 kg
4NE1 Gen 3
数值性质: 制造商声明version: V7
官方未注明适用范围
速度
1.39 m/s
4NE1 Gen 3
数值性质: 制造商声明version: V7
证据
查看每个数值的来源。
打开事实证据面板,查看原文引述、来源分类、采集日期、适用范围和已记录的冲突。
证据模型 →